自動運転とAIの関係を徹底解説|E2E・VLA・ディープラーニングの仕組みと最新動向【2026年版】
更新日: 2026/6/27投稿日: 2025/5/26
EV-


-

-

- URL copied
「自動運転ってAIで動いてるの?」「ディープラーニングとEnd-to-End方式の違いは?」「自動運転AIにはどんな課題がある?」――そんな疑問を持つ方は多いはずです。
自動運転AIは「認知→予測→判断→操作」の4ステップをディープラーニングで処理する技術。2024年以降はテスラFSD v12を皮切りに「End-to-End(E2E)AI」が主流化し、2026年のCESではさらに進化したVLA(Vision-Language-Action)技術が話題の中心となりました。
本記事では、自動運転AIの基本原理、ディープラーニングの役割、E2E方式と従来パイプライン方式の違い、最新のVLA技術、主要企業のAI戦略、技術的・倫理的課題、AIの安全性検証まで、2026年5月時点の最新動向で徹底解説します。
【自動車の販売・整備・買取に携わる方へ】技術が進化しても、成約を左右するのは“人の対応”です。問い合わせ・電話対応を取りこぼさない体制づくりが、選ばれる店舗の条件に。顧客対応のヒントを無料資料にまとめました。
自動運転とAIの関係|なぜAIが必要なのか
自動運転車は「人間の目・耳・脳」をAIで再現する技術の集合体。カメラ・LiDAR・レーダーが「目」、ディープラーニングAIが「脳」として認知・判断・操作のすべてを担います。
自動運転AIの基本フロー|認知→予測→判断→操作
自動運転車のAIは以下の4ステップで動作します。
- ① 認知:カメラ・LiDAR・レーダーから入力を受け、周囲の物体・標識・車線を識別
- ② 予測:他車・歩行者・自転車の今後の動きを予測
- ③ 判断:自車が取るべき行動(加速・減速・車線変更・停止)を決定
- ④ 操作:ハンドル・アクセル・ブレーキを実際にコントロール
なぜAIなしでは自動運転は不可能か
道路上には予測不能な状況(飛び出す子ども・道路工事・故障車両など)が無数に発生します。これらを瞬時に判断するには、{YM(“膨大な実走行データから学習したディープラーニングAI”)}が不可欠です。ルールベース(人間が動作を細かく定義)だけでは複雑な実世界には対応できません。
自動運転とAIのレベル別関与度
| レベル | AIの主な役割 |
|---|---|
| L1 | 単一機能(前車追従・車線維持)の判断 |
| L2 | 加減速+操舵を同時にAIが判断 |
| L3 | 特定条件下でAIが運転責任を負う |
| L4 | 指定領域で完全無人運行をAIが実現 |
| L5 | あらゆる条件でAIが完全運転 |
自動運転AIで使われるディープラーニング技術

自動運転AIの中核はディープラーニング(深層学習)。物体検出のYOLO/Transformer、セマンティックセグメンテーション、動作予測、経路計画など、複数のニューラルネットワークが協調して動作します。
物体検出|YOLO・Transformerベースのモデル
カメラ映像から「車・歩行者・標識・信号」を瞬時に識別する技術です。代表モデルは「YOLO(You Only Look Once)」や、近年主流の「Transformer」ベースの検出モデル(DETR、Vision Transformer等)です。
セマンティックセグメンテーション|画素単位での領域分割
画像の各画素が「道路」「歩道」「車両」「建物」のいずれに属するかを区別する技術。車線認識や走行可能領域の判定に使われます。
動作予測|他車・歩行者の未来の動きを推定
過去数秒の挙動から、他車・歩行者が今後3〜5秒間にどう動くかをAIが予測します。「歩道から飛び出しそうな子ども」「右折信号を待つ車」などの動きをパターン学習し、自車の判断に反映します。
経路計画(パスプランニング)
現在地から目的地までの最適ルートを、刻々と変わる交通状況に応じてリアルタイム再計画します。Waymoはこの分野で約1兆km分の走行データを蓄積していると報告されています。
【2024年以降の革命】End-to-End(E2E)AIとは?
従来は認知・予測・判断・操作を別々のモジュールで処理していましたが、E2E方式は1つの巨大AIで全てを一気通貫処理。テスラFSD v12が2024年に商用化し、業界全体がE2E化へ移行中です。
従来パイプライン方式 vs E2E方式の違い
| 観点 | 従来パイプライン方式 | E2E方式 |
|---|---|---|
| 構造 | 認知→予測→判断→操作を別モジュール | 1つの巨大AIで一気通貫処理 |
| 学習方法 | 各モジュール個別に学習 | 走行映像から直接運転を学習 |
| 人間らしさ | ルールに沿った機械的判断 | 人間に近い柔軟な判断 |
| 代表例 | Waymo(一部)、初期FSD | テスラFSD v12、Wayve、Pony.ai新版 |
| 弱点 | 複雑な状況に対応しづらい | AIの判断根拠が説明困難 |
テスラFSD v12|E2E方式の商用化第一号
2024年初頭にリリースされたテスラFSD v12は、世界初のE2E方式を採用した量産車向け自動運転AIです。30万行のCコードを排除し、巨大ニューラルネットワーク1つで運転判断を完結させる革新的アーキテクチャを採用しました。
Wayve|英国発のE2E自動運転スタートアップ
英国Wayve(ウェイブ)は、E2E方式に特化した自動運転AIスタートアップ。NVIDIA・マイクロソフトから巨額投資を受け、CES 2026で大きな注目を集めました。Waymoのような高精度地図に依存せず、AIだけで初見の道を走行できる特徴があります。
【2026年最新】VLA(Vision-Language-Action)技術
CES 2026で話題の中心となった「VLA(Vision-Language-Action)」は、E2E AIをさらに進化させた次世代技術。生成AIの言語理解能力を融合し、人間と対話するように運転判断を行うAIが登場しました。
VLAとは?E2Eの次の進化
VLA(Vision-Language-Action)は「視覚情報+言語理解+行動」を1つのモデルで処理する自動運転AIの最新形です。人間が「次の交差点で左折して」と話しかけるように、AIが自然言語で判断・行動できる仕組みです。
VLA技術の代表的な実装事例
- NVIDIA「DRIVE Thor」:VLA対応の自動運転プラットフォーム
- Waymo Foundation Model:基盤モデル化したVLA志向AI
- Wayve LINGO-2:自然言語で説明可能な運転判断AI
- テスラFSD v13以降:VLA要素を取り込んだE2E拡張版
VLAがもたらす変化|「説明可能な自動運転」
従来のE2EはAIが何故その判断をしたか説明困難でしたが、VLAは「歩行者が手を上げて横断する意思を示したため停止した」のように自然言語で運転判断を説明できます。事故時の責任所在の特定や、AIの安全性検証にも有用です。
「折り返し漏れ」「言った言わない」は、来店・成約機会のロスに直結します。電話・SMS・顧客情報を一元管理する「カイクラ」で対応を仕組み化する方法を、無料資料で解説しています。
自動運転AIを開発する主要企業の戦略
自動運転AIの開発はテスラ・Waymo・百度Apollo・Pony.ai・NVIDIA・Wayveの6社が中核。それぞれ「センサー」「データ収集」「AI方式」で異なる戦略を取っており、競争が激化しています。
テスラ|カメラのみ+700万台の量産車データ
テスラはカメラのみ(LiDAR/レーダー廃止)+累計700万台超のオーナー車両からの走行データという独自戦略。Tesla Visionと呼ばれる純視覚アプローチで、E2E方式の商用化第一号となりました。
Waymo|LiDAR+カメラ+高精度地図
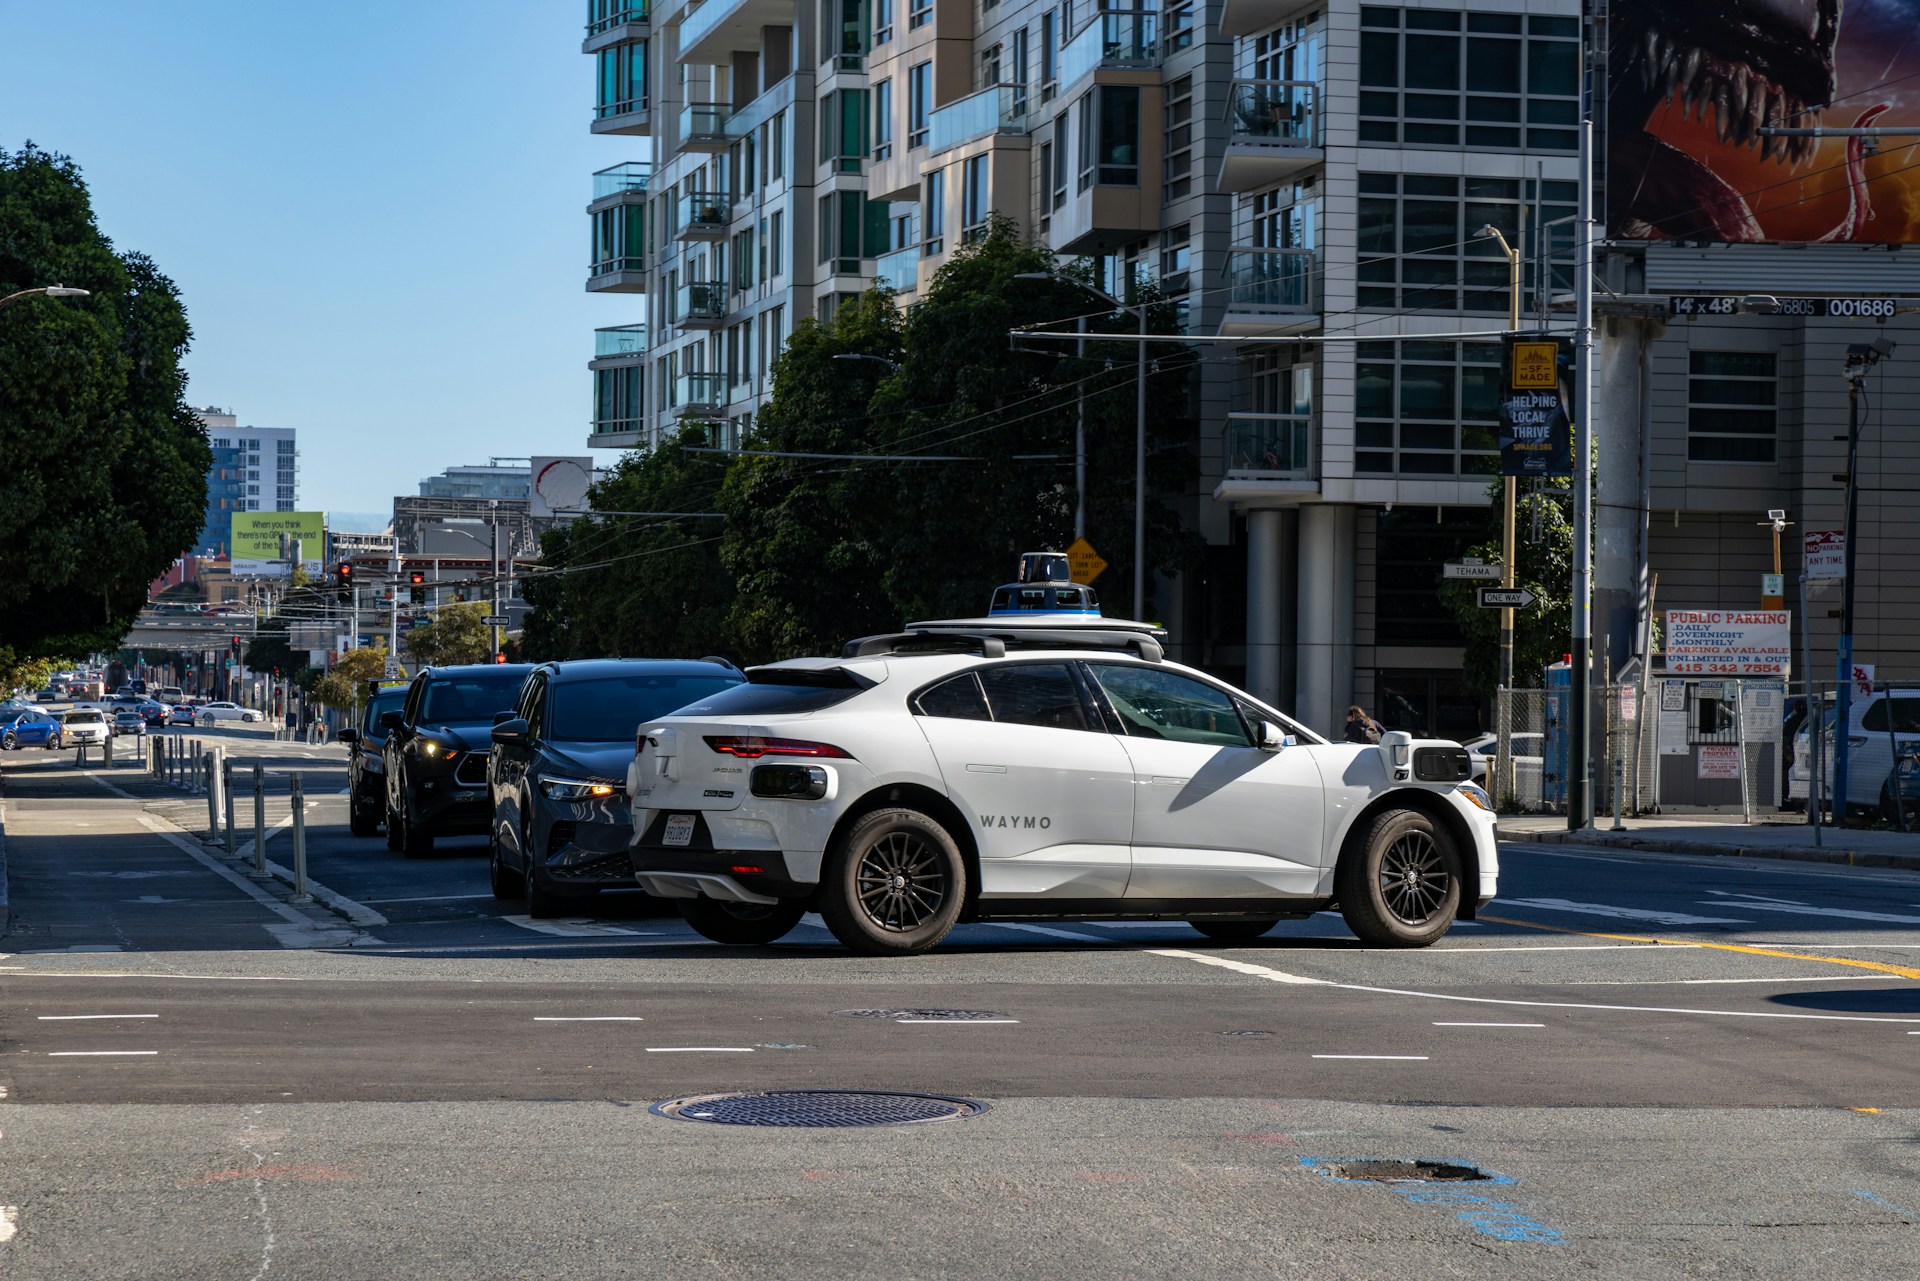
GoogleグループのWaymoはLiDAR・カメラ・レーダーの多重センサー+高精度地図でレベル4を実現。年間1,400万回の有料乗車実績を持つロボタクシー最大手です。
百度 Apollo|V2X連携+10都市以上で運行
中国百度の「Apollo」はV2X(車路協同)と連携した独自方式。クラウド配車システムとの常時通信で安全性を高めますが、2026年4月の武漢障害でクラウド依存の弱点も露呈しました。
NVIDIA|DRIVE Thorプラットフォーム
NVIDIAは半導体メーカーとして「DRIVE Thor」プラットフォームを提供。ボルボ・BYD・Lucid・XPENGなど多くのメーカーが採用し、VLA時代の自動運転チップ市場をリードしています。
Wayve|英国発のE2E純血スタートアップ
英国Wayveは創業時からE2E方式に特化し、高精度地図に依存しないAI開発を推進。NVIDIA・マイクロソフトから巨額投資を受け、欧米市場でWaymo・テスラに次ぐ第3勢力として注目を集めています。
主要6社の自動運転AI戦略比較
| 企業 | AI方式 | センサー戦略 | 主要展開地域 |
|---|---|---|---|
| テスラ | E2E (FSD v12+) | カメラのみ | 米国・カナダ・中国 |
| Waymo | 従来+E2E融合 | LiDAR+カメラ+レーダー | 米国4都市+日本テスト |
| 百度 Apollo | V2X連携型 | LiDAR+カメラ+V2X | 中国11都市以上 |
| Pony.ai | E2E | LiDAR+カメラ | 中国・米国 |
| NVIDIA | プラットフォーム提供 | DRIVE Thor供給 | 全世界 |
| Wayve | E2E純血 | カメラ中心 | 英国・米国・日本 |
自動運転AIの技術的・倫理的課題
自動運転AIには「データ量とコンピュート負荷」「悪天候への対応」「トロッコ問題(倫理)」「責任所在」「サイバーセキュリティ」という5つの本質的課題が残されています。
① データ量とコンピュート負荷
1台の自動運転車は1秒間に約1〜2GBのデータを生成し、AIモデルの学習には数百万時間の走行データが必要です。膨大な学習コストと推論コンピュートが普及の障壁となります。
② 悪天候・複雑な状況への対応
豪雨・濃霧・大雪ではカメラ・LiDARの性能が低下します。AIはこれらの条件で安全に判断を停止する「フェールセーフ」機構が必須ですが、完璧な対応は2026年現在も未解決です。
③ 倫理的問題(トロッコ問題)
「事故が避けられない時、AIは誰を優先すべきか?」というトロッコ問題は哲学・法律・宗教を巻き込む深い議論を呼んでいます。各国・各メーカーで判断基準が異なり、国際標準は未確立です。
④ 事故時の責任所在
AIが判断した事故の責任は、運行管理者・メーカー・AI開発者のどこにあるか――法的論点は国際的に整理途上です。日本は2023年道路交通法改正で「特定自動運行」の枠組みを定めましたが、詳細な責任分担は今後の判例で形成されます。
⑤ サイバーセキュリティ|AIへのハッキングリスク
自動運転AIは外部からのサイバー攻撃に対し脆弱性を持つ可能性があります。標識への小細工でAIを誤認識させる「敵対的攻撃」や、車載ネットワークへの不正侵入リスクへの対応が産業課題です。
自動運転AIの安全性をどう検証する?
自動運転AIの安全性検証はシミュレーション・実走行データ・「Safety Case」方式の3本柱。2026年6月の国連UNECE会議では、新たな「Safety Case」方式への国際統一が議論されています。
シミュレーション検証
Waymoは累計約400億km分のシミュレーション走行データを蓄積。「実走行で起きる100年に1度のレアシーンを再現して学習させる」のがシミュレーションの強みです。
実走行データの蓄積
テスラは累計累計約30億km、Waymoは約1兆km分のシミュレーション+実走行データを保有。AIの学習元となるデータ量は安全性に直結します。
「Safety Case」方式|2026年UNECE会議の論点
2026年6月の国連UNECE会議で議論される「Safety Case」方式は、従来の「ルールベース型」検証から「事業者が自社データで安全性を証明する方式」への転換です。テスラFSDの日本展開もこの方式採択がカギを握ります。
自動運転AIに関するよくある質問【FAQ】
E2E AIとは何ですか?
End-to-End AIの略で、認知・予測・判断・操作を1つの巨大ニューラルネットワークで一気通貫処理する自動運転AIの最新方式です。テスラFSD v12が2024年に商用化第一号となりました。
テスラとWaymoのAIの違いは何ですか?
テスラはカメラのみ+E2E AI+700万台の量産車データが特徴。WaymoはLiDAR+カメラ+レーダー+高精度地図+多重センサーが特徴です。テスラは量販車展開重視、Waymoは特定都市での完全無人運行重視という戦略の違いがあります。
VLA技術とは何ですか?
Vision-Language-Action(視覚+言語+行動)の略で、E2E AIに大規模言語モデル(LLM)の能力を融合した次世代自動運転AIです。「人間と対話するように」運転判断を行い、判断根拠を自然言語で説明できます。
自動運転AIで事故は起きないのですか?
完全にゼロにはなりません。Waymoは人間ドライバー比で衝突事故率が約75%減少、テスラは独自データで「FSD使用時はそうでない時より事故率が1/5」と報告していますが、完全な安全性はまだ確立されていません。
自動運転AIの倫理的判断(トロッコ問題)はどうなっていますか?
国際統一基準はまだ存在しません。MITメディアラボの「モラルマシン」プロジェクトでは国・地域ごとに倫理的判断が大きく異なることが示されており、AIの判断基準を文化的多様性に配慮する必要があります。
AIは雨や雪でも自動運転できますか?
一部条件下は対応可能ですが、豪雨・濃霧・大雪では性能が低下します。AIはこれらの条件で「安全に運転を停止する」フェールセーフ機構を備えており、ドライバーへの引き継ぎ要求や安全な停車を行います。
【まとめ】自動運転AIは2024〜2026年が革命的進化期
自動運転AIは「認知→予測→判断→操作」の4ステップをディープラーニングで処理する技術の集合体です。2024年のテスラFSD v12がE2E方式を商用化、2026年CESではVLA技術が話題の中心となるなど、技術進化のスピードが加速しています。
テスラ・Waymo・百度・Pony.ai・NVIDIA・Wayveの6社が中核プレイヤーとして開発競争を繰り広げており、それぞれが異なるAI戦略・センサー戦略を採用しています。
- E2E方式:テスラFSD v12が商用化、業界標準化が進行
- VLA技術:CES 2026の話題の中心、人間と対話するAIへ
- Safety Case方式:2026年6月UNECE会議で国際標準化議論
- 残る課題:悪天候対応、倫理、責任所在、サイバーセキュリティ
AIが自動運転を実現する以上、その判断根拠の透明性・倫理性・安全性への議論は今後も続きます。
2026〜2030年は自動運転AIが社会に本格浸透するフェーズです。技術動向を追いながら、安全性と倫理性のバランスを保った社会実装を支えていきましょう。
関連コラム
EV
モビリティとは簡単に言うとどういう意味?3つの種類や環境との関係・事例について解説
EV
EVバイクとは?価格相場やおすすめの商品を紹介
EV
【2026年度最新】EV(電気自動車)の補助金はいくら?対象車種・申請方法・注意点を徹底解説
EV
EV充電スタンドはどこにある?種類や料金体系などを徹底解説
EV
【2026年最新】自動車の自動運転が普及すれば道路の渋滞はなくなるのか?緩和・悪化の双方の根拠を徹底解説
EV